La tecnología de detección sin contacto impulsa la actualización de la automatización industrial
Con el desarrollo de la fabricación inteligente, las líneas de producción automatizadas y los robots industriales, los métodos de detección de objetos precisos, rápidos y estables se han convertido en un componente importante del sistema de control industrial moderno. Los interruptores de límite mecánicos tradicionales requieren contacto directo con el objeto objetivo; El funcionamiento-a largo plazo a menudo genera desgaste, errores de medición y mayores costos de mantenimiento. Por el contrario, los interruptores con sensores de proximidad inductivos tienen las características de detección sin contacto, alta confiabilidad y adaptabilidad a entornos industriales. Se utilizan ampliamente en maquinaria, líneas de embalaje, fabricación de automóviles, mecanizado CNC, equipos eléctricos y otras industrias.
Los interruptores con sensores de proximidad inductivos se utilizan principalmente para detectar la posición, distancia o presencia de objetos metálicos. En lugar de depender de la visión, la presión o el contacto mecánico para identificar objetivos, utilizan principios de inducción electromagnética. Al detectar cambios en los objetos metálicos cuando entran en el campo magnético, producen una salida de señal de conmutación rápida.

I. ¿Qué es un interruptor con sensor de proximidad por inducción?
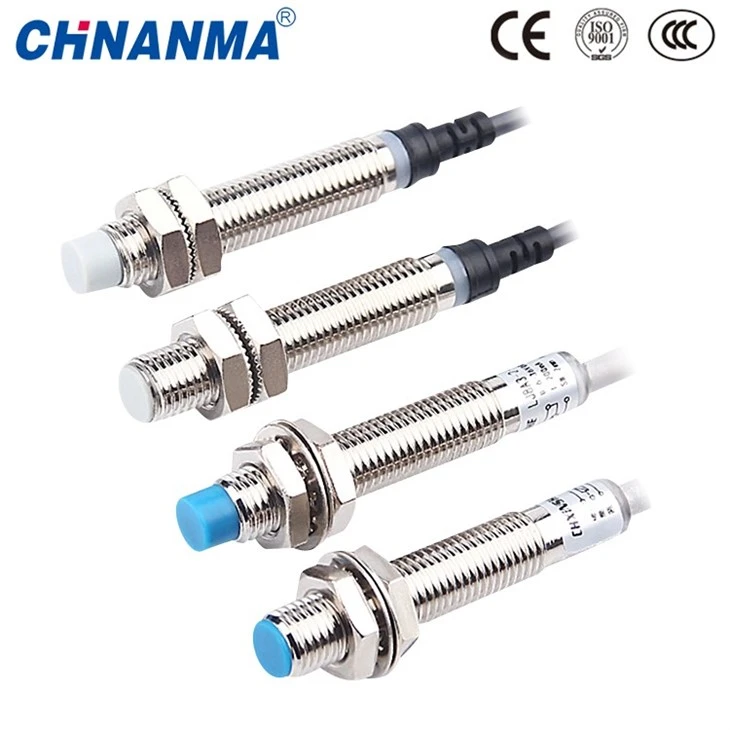
Un interruptor de sensor de proximidad inductivo es un dispositivo de detección electrónico que detecta objetivos metálicos mediante inducción electromagnética. Puede determinar si un objeto metálico ha alcanzado su rango de detección previsto sin contacto físico con él y convertir los resultados en una salida de señal eléctrica.
A diferencia de los interruptores mecánicos estándar, los sensores de proximidad inductivos no mueven los contactos y, por lo tanto, no están sujetos al desgaste mecánico causado por operaciones frecuentes. Además, dado que el proceso de detección no requiere contacto directo con la pieza de trabajo, el riesgo de impacto o daño durante el funcionamiento del equipo es mínimo.
Los sensores de proximidad inductivos generalmente constan de los siguientes componentes principales:
1.Circuito oscilador
El circuito oscilador es el módulo central para producir la señal de detección. Cuando se electrifica, la bobina interna produce corriente alterna de alta-frecuencia, lo que crea un campo magnético alterno.
2.Bobina de detección
La bobina de detección generalmente se instala cerca de la cara de detección del sensor para generar y detectar cambios en los campos electromagnéticos. Cuando un objeto metálico ingresa a la zona de detección, el estado electromagnético alrededor de la bobina cambia.
3. Circuito de procesamiento de señales
El circuito de procesamiento de señales analiza la amplitud de la oscilación para determinar la presencia de objetivos metálicos. Se envía una señal de control al terminal de salida cuando un cambio que satisface la condición especificada es 4. Módulo de salida
Los módulos de salida suelen utilizar salidas de transistor PNP o NPN para conectarse a PLC, controladores o equipos de automatización para el control de dispositivos.
II. Principios básicos de la detección de objetos metálicos mediante un sensor de proximidad inductivo
Los sensores de proximidad inductivos se basan en la "inducción electromagnética" y el "efecto de corrientes parásitas" para detectar objetos metálicos.
Los procesos operativos específicos se pueden resumir de la siguiente manera:
Los sensores generan campos magnéticos → Salida de señal de consumo de energía del campo magnético.
El proceso es el siguiente:
1. Los sensores generan campos magnéticos alternos de alta-frecuencia
Una vez activado, un oscilador interno impulsa la bobina de detección, produciendo un campo magnético alterno de alta-frecuencia. Este campo magnético irradia desde la cara sensora del sensor, creando una zona de detección.
Cuando no hay ningún objeto metálico cerca, el circuito de oscilación es estable y el sensor no emite una señal de detección.
2. El objeto metálico ingresa a la zona de detección.
Cuando un objeto metálico conductor, como hierro, acero inoxidable, cobre o aluminio, se acerca al sensor, éste se ve afectado por un campo magnético alterno.
Según la inducción electromagnética, en el interior del metal se genera una corriente circular, llamada vórtice.
Estas corrientes parásitas producen campos magnéticos en direcciones opuestas, neutralizando efectivamente el campo magnético inicial generado por el sensor.
3. Los vórtices reducen la energía oscilante.
Cuando el metal absorbe algo de energía electromagnética, la pérdida de energía en el circuito oscilante del sensor aumenta, lo que hace que la amplitud de oscilación disminuya.
Cuanto más cerca esté el metal del sensor, más fuertes serán las corrientes parásitas y mayor será la pérdida de energía.
El circuito de detección interno monitorea continuamente estas oscilaciones; Una vez que los cambios alcanzan un umbral predeterminado, el sensor determina la presencia de un "objetivo metálico".
4. Señal del interruptor de salida
Después del procesamiento de la señal, el sensor cambia su estado de salida-por ejemplo:
Objetivo-sin metal: salida desactivada;
Metallica en el rango de detección: salida abierta.
Esta señal puede controlar directamente relés, válvulas solenoides, entradas de PLC o sistemas de control de automatización para gestionar el funcionamiento de los equipos.
III. ¿Por qué los sensores de proximidad inductivos sólo detectan metales?
Muchos usuarios se preguntan: ¿Cómo pueden los sensores de proximidad inductivos detectar acero pero no plástico, vidrio o madera? La razón radica principalmente en la diferencia de principios de detección.
Los sensores inductivos se basan en la generación de corrientes parásitas en materiales conductores; Los metales poseen una alta conductividad eléctrica, lo que les permite generar importantes corrientes inductivas en campos magnéticos alternos.
Por ejemplo:
Metales ferrosos (por ejemplo, hierro, acero inoxidable)
Exhiben una fuerte respuesta electromagnética y producen vórtices distintos, lo que lleva a un rango de detección más largo.
Metales no-ferrosos (p. ej., aluminio, cobre)
Aunque detectable, el rango de detección puede verse afectado debido a las propiedades magnéticas del material.
Plástico, caucho, vidrio
Estos materiales no generan corrientes parásitas efectivas y no provocan cambios significativos en los campos electromagnéticos, por lo que los sensores no pueden detectarlos.
Ésta es una distinción clave entre sensores de proximidad inductivos y sensores de proximidad capacitivos. Los sensores capacitivos pueden detectar materiales no metálicos, mientras que los sensores inductivos están diseñados principalmente para detectar metales.
IV. INTRODUCCIÓN Factores que afectan el rango de detección de los sensores de proximidad inductivos
En aplicaciones industriales prácticas, el rango de detección del sensor no es fijo y está influenciado por varios factores.
1. Tipo de material metálico
Los diferentes metales tienen diferente conductividad eléctrica y magnetismo, lo que afecta la fuerza de las corrientes parásitas.
En general:
Los materiales de hierro permiten un rango de detección más largo;
El acero inoxidable da como resultado un rango de detección ligeramente reducido;
Materiales como el aluminio y el cobre pueden requerir sensores especializados.
2. Tamaño del objetivo metálico
Cuanto más grande es el objeto objetivo, mayor es el área de interacción con el campo magnético, lo que crea corrientes parásitas más pronunciadas, lo que hace que el rendimiento de la detección sea más estable.
Si el objetivo metálico es demasiado pequeño, el rango de detección puede reducirse.
3. Método de montaje del sensor
La distancia de montaje, la estructura metálica circundante, el entorno de instalación, etc., afectarán la precisión de la detección.
La presencia de componentes metálicos grandes cerca del sensor puede provocar una detección falsa, por lo que la zona de detección debe planificarse cuidadosamente durante la instalación.
4. Ambiente de trabajo
En los sitios industriales puede ocurrir lo siguiente:
Contaminación por petróleo;
Polvo;
Humedad/vapor;
Vibración.
Los sensores de proximidad inductivos se caracterizan por un diseño hermético que no depende de condiciones ópticas y garantiza una excelente estabilidad en entornos industriales hostiles.
V. Aplicaciones industriales clave de los sensores de proximidad inductivos
Los sensores de proximidad inductivos se han utilizado ampliamente en diversas industrias debido a su rápido tiempo de respuesta, larga vida útil y fuerte capacidad anti-interferencias.
1. Líneas de producción automatizadas
Se utiliza para detectar la presencia de una pieza de trabajo, determinar la posición del brazo del robot, localizar el equipo transportador, etc. Equipo de mecanizado CNC
En las máquinas herramienta CNC, se utilizan para detectar la posición de la herramienta, el estado de sujeción de la pieza de trabajo y la posición del movimiento mecánico.
3. Maquinaria de embalaje
Los equipos de embalaje requieren pruebas de alta-velocidad de ubicaciones de productos como:
Posicionamiento de bolsas;
(a) Recuento de piezas de hardware;
Detección de línea transportadora.
4. Fabricación de automóviles
Los sensores inductivos se utilizan ampliamente en las líneas de producción de automóviles para detectar:
Posiciones de los componentes;
Estado de la Asamblea General;
Retroalimentación de movimiento robótico.
V. Equipos eléctricos y mecánicos
En equipos como válvulas, cilindros y mecanismos de transmisión, se utilizan para detectar la posición y el estado de las piezas móviles.
Preguntas frecuentes
Pregunta 1: ¿Qué metales pueden detectar los sensores de proximidad inductivos?
Los sensores de proximidad inductivos detectan principalmente metales conductores como hierro, acero, acero inoxidable, aluminio y cobre; sin embargo, la distancia de detección puede variar según el tipo de metal.
P2: ¿Pueden los sensores de proximidad inductivos detectar plástico?
No. Los sensores inductivos funcionan creando corrientes parásitas metálicas; Los materiales no metálicos como plástico, vidrio y madera no producen una señal de detección eficaz.
P3: ¿Cuál es la distancia de detección de un sensor de proximidad inductivo?
Las distancias de detección típicas varían desde unos pocos milímetros hasta decenas de milímetros, según el modelo del sensor, el tamaño de la bobina y el material objetivo.